nuovo blog
Con una densità pari a circa un sesto di quella dell'acciaio, insieme a proprietà autolubrificanti e al potenziale di riduzione del rumore, il PEEK offre una combinazione interessante di proprietà per alcune applicazioni di giunti robotici. Tuttavia, i giunti portanti principali negli arti inferiori non sono necessariamente il campo in cui il PEEK offre le prestazioni migliori.
Il PEEK (polietere etere chetone) è un tecnopolimero termoplastico semicristallino ad alte prestazioni con una temperatura di esercizio a lungo termine di circa 240–260°C, a seconda del grado specifico e della sua TDS. Se rinforzato con fibra di carbonio (CF-PEEK), può offrire anche un eccellente rapporto resistenza-peso.
Le tipiche condizioni operative dei giunti robotici — tra cui movimento alternato ad alta frequenza, carichi alternati a bassa ampiezza, carico statico prolungato e requisiti di basse vibrazioni — si allineano bene con la combinazione di proprietà del PEEK.
Quindi, quanto è adatto il PEEK per le applicazioni di giunti robotici? La risposta si riduce a tre domande chiave: Dove si adatta? Quali sono i suoi limiti? E a che punto è arrivata la tecnologia?
In definitiva, la scelta del materiale per i giunti robotici dovrebbe basarsi sullo spettro di carico e sulle condizioni operative, piuttosto che sulla sola densità.
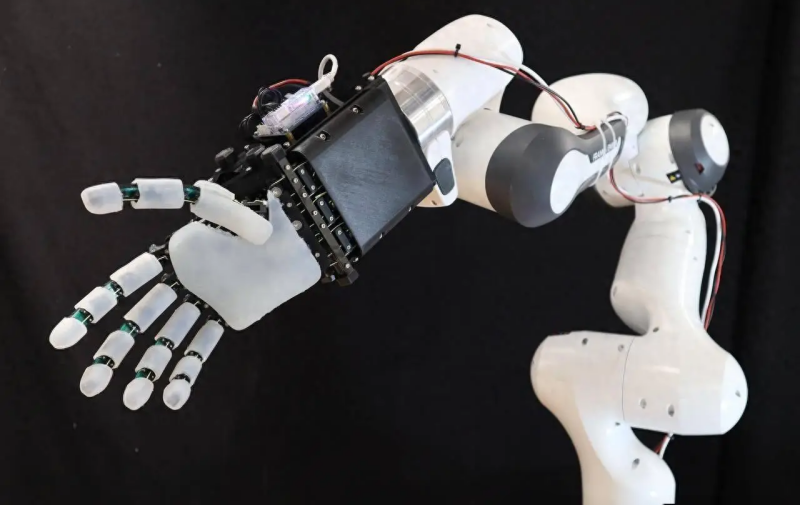
Il PEEK puro ha una densità di circa 1.30–1.32 g/cm³, circa un sesto di quella dell'acciaio (7.85 g/cm³) e circa la metà di quella delle leghe di alluminio (2.70 g/cm³).
Il PEEK rinforzato con fibra di carbonio (CF-PEEK) ha solitamente una densità di circa 1.44–1.55 g/cm³, a seconda del contenuto di fibra di carbonio, e rimane significativamente più leggero dei metalli convenzionali.
I componenti in CF-PEEK utilizzati nelle applicazioni di giunti robotici possono ottenere riduzioni di peso di circa il 40–62% rispetto alle soluzioni in lega di alluminio, sulla base dei dati dichiarati pubblicamente dai produttori.
L'effetto diventa particolarmente importante verso l'estremità distale di un braccio robotico. Poiché l'inerzia rotazionale è proporzionale alla massa moltiplicata per il quadrato della distanza dall'asse di rotazione, ridurre il peso del polso e della mano destra può avere un impatto significativo sulla dinamica complessiva del robot.
Il PEEK ha solitamente un coefficiente di attrito a secco di circa 0.2–0.4, a seconda del materiale della controfaccia e delle condizioni operative. Con additivi come PTFE e grafite, il coefficiente di attrito può essere ridotto a circa 0.1–0.2, mentre il tasso di usura può diminuire da uno a due ordini di grandezza, a seconda del grado specifico e delle condizioni di test.
Queste caratteristiche sono particolarmente preziose in robotica medica, per semiconduttori e per servizi domestici, dove i requisiti di pulizia e manutenzione possono essere rigorosi.
Tuttavia, il PEEK presenta anche dei limiti. Il suo valore PV massimo è generalmente inferiore a quello delle coppie di scorrimento metalliche, pertanto le aree esposte a sollecitazioni di contatto estremamente elevate richiedono comunque un'adeguata progettazione strutturale e una gestione del carico.
Il PEEK possiede uno smorzamento viscoelastico superiore a quello dei metalli, il che gli consente di assorbire parte dell'energia d'impatto generata durante l'ingranamento, riducendo così vibrazioni e rumore.
Studi pubblicati e dati sperimentali indicano che le coppie di ingranaggi in PEEK possono ridurre il rumore di circa 5–15 dB rispetto agli ingranaggi in acciaio con specifiche simili. I risultati effettivi dipendono dalla geometria dell'ingranaggio, dal modulo, dal carico e dalle condizioni operative.
Ciò è particolarmente rilevante per le applicazioni di collaborazione uomo-robot, dove i robot operano vicino alle persone e il rumore e le vibrazioni possono essere più evidenti.
È necessario riconoscere chiaramente un limite: il PEEK puro ha solo una moderata resistenza allo scorrimento viscoso, e l'esposizione prolungata a carichi statici può causare deformazioni dimensionali.
Il rinforzo in fibra di carbonio può ridurre significativamente lo scorrimento viscoso e migliorare la stabilità dimensionale. Questo è un motivo fondamentale per cui il PEEK rinforzato con CF è generalmente preferito per i componenti di trasmissione portanti in cui la stabilità dimensionale a lungo termine è critica.
Con un grado di materiale e una progettazione strutturale appropriati, i componenti possono mantenere prestazioni stabili sotto carichi prolungati e condizioni di avvio-arresto ripetute, contribuendo a mantenere il gioco del riduttore entro la tolleranza di assemblaggio richiesta e riducendo al minimo la deriva di posizionamento durante la vita utile.
Il PEEK offre proprietà dielettriche stabili, è non magnetico e non scherma i campi elettromagnetici. Queste caratteristiche lo rendono adatto per basi di isolamento e componenti strutturali attorno a encoder, sensori di forza/coppia a sei assi e altri componenti elettronici sensibili all'interno dei giunti robotici.
Il PEEK di grado medicale è disponibile anche con certificazioni di biocompatibilità e può resistere a ripetute sterilizzazioni a vapore ad alta temperatura, rendendolo adatto per selezionati componenti di robot chirurgici e giunti robotici in miniatura.
La resistenza interlaminare del CF-PEEK è influenzata dall'orientamento delle fibre e la sua resistenza all'impatto senza intaglio può essere inferiore a quella degli acciai legati. Sotto carichi ad alta coppia e alto impatto, le tipiche modalità di cedimento possono includere frattura alla base del dente e delaminazione interlaminare.
Il PEEK puro ha una conducibilità termica di circa 0.25 W/(m·K), circa 1/600 di quella delle leghe di alluminio. Il rinforzo in fibra di carbonio può migliorare la conducibilità termica, ma l'aumento rimane limitato, tipicamente intorno a 1–5 W/(m·K), a seconda del contenuto e dell'orientamento delle fibre.
Il calore generato da motori e riduttori è quindi difficile da dissipare attraverso i componenti strutturali in polimero. Negli alloggiamenti dei giunti chiusi, l'accumulo di calore può accelerare l'invecchiamento del materiale e dei componenti circostanti.
Per operazioni continue e gravose, è essenziale un percorso di gestione termica efficace, che potrebbe incorporare telai metallici, cuscinetti termicamente conduttivi o raffreddamento forzato.
Le resine PEEK modificate ad alte prestazioni sono significativamente più costose delle materie plastiche ingegneristiche di uso generale, mentre i gradi rinforzati con fibra di carbonio sono ancora più costosi. Gli ingranaggi di precisione e i componenti a parete sottile hanno inoltre finestre di lavorazione per stampaggio a iniezione relativamente strette e richiedono attrezzature più esigenti.
Allo stato attuale, il costo complessivo dei moduli articolari robotici per piccoli lotti può quindi essere superiore a quello di soluzioni metalliche comparabili.
Con l'aumento dei volumi di produzione, i costi potrebbero continuare a diminuire. Tuttavia, questo dovrebbe essere considerato come una tendenza lungimirante piuttosto che un fatto attuale.
Il PEEK puro ha un coefficiente di espansione termica lineare (CLTE) di circa 47–60 × 10−6/K, circa il doppio di quello dell'alluminio e circa cinque volte quello dell'acciaio. Il rinforzo in fibra di carbonio può ridurre l'espansione termica, ma il valore risultante potrebbe essere comunque superiore a quello dei metalli.
In ambienti con variazioni di temperatura significative, il gioco degli ingranaggi e il precarico dei cuscinetti possono variare man mano che il materiale si espande o si contrae. I sistemi di trasmissione di precisione richiedono quindi un'adeguata compensazione strutturale, inclusa la distribuzione del gioco e un attento accoppiamento di materiali dissimili.
L'opportunità per il PEEK non è necessariamente quella di sostituire i metalli su tutta la linea, ma di affrontare le applicazioni in cui i metalli incontrano limitazioni in termini di riduzione del peso, funzionamento a bassa rumorosità e prestazioni esenti da manutenzione.
Entro i suoi limiti operativi, il PEEK può essere una scelta di materiale altamente idonea. Oltre tali limiti, il metallo rimane la soluzione consolidata per applicazioni portanti impegnative.
Articolazioni del polso di robot umanoidi, sezioni dell'avambraccio, componenti di trasmissione per mani destre, effettori finali, giunti dell'asse terminale di robot collaborativi e giunti leggeri per robot medicali, per camere bianche e di servizio.
I giunti primari per carichi pesanti possono combinare un telaio portante in metallo con ingranaggi, boccole e componenti di smorzamento in PEEK per bilanciare la resistenza meccanica e la riduzione del peso.
Giunti primari di robot industriali per carichi pesanti, apparecchiature soggette a frequenti carichi ad alto impatto e principali giunti portanti in robot per arti inferiori operanti sotto coppia elevata.
Gli alloggiamenti in CF-PEEK, i componenti relativi al flexspline, i fermi e gli anelli ingranaggi ausiliari possono offrire riduzioni di peso superiori al 40%, fornendo al contempo vantaggi nella riduzione di vibrazioni e rumore.
Alcuni produttori cinesi hanno introdotto moduli articolari robotici leggeri ad alto contenuto di PEEK, ottenendo riduzioni di peso di circa 62% e procedendo ai test sui robot.
Ingranaggi e boccole in PEEK modificato sono entrati nella produzione di massa per alcuni piccoli sistemi robotici di precisione, in particolare dove sono importanti il peso ridotto, il basso attrito e la stabilità dimensionale.
Il PEEK viene utilizzato in alloggiamenti leggeri, staffe di fine corsa, boccole di isolamento, basi di isolamento per sensori e componenti strutturali per dita robotiche destre.
Micro-giunti e componenti in cui sono importanti le proprietà non magnetiche e la resistenza alla sterilizzazione ripetuta.
Applicazioni nel settore dei semiconduttori e biofarmaceutico che richiedono una bassa generazione di particelle e un funzionamento senza lubrificazione.
Applicazioni che richiedono resistenza alla corrosione e condizioni ambientali impegnative.
Le formulazioni dei materiali si stanno evolvendo verso sistemi multicomponente che combinano fibra di carbonio, grafene e riempitivi lubrificanti per ottenere un miglior equilibrio tra resistenza all'impatto, resistenza alla fatica e conducibilità termica.
Le architetture ibride che combinano inserti metallici, componenti di trasmissione in PEEK e percorsi dedicati alla gestione termica stanno emergendo come un approccio pratico sia per i giunti robotici leggeri che per quelli pesanti.
Si prevede che le tecnologie di produzione come lo stampaggio a iniezione integrato e la stampa 3D a fibra continua miglioreranno la resa riducendo al contempo i costi di lavorazione e assemblaggio.
Si stanno gradualmente sviluppando standard di test che coprono le prestazioni a fatica, il ciclo termico e l'usura dei componenti dei giunti robotici a base di PEEK. Metodi di test affidabili e standardizzati saranno un prerequisito importante per la produzione su larga scala.
Per i giunti portanti primari, un approccio pratico consiste nell'utilizzare metallo per la struttura portante principale, incorporando al contempo il PEEK per componenti di trasmissione, boccole ed elementi di smorzamento.
La sostituzione completa con il PEEK non è generalmente raccomandata per applicazioni che comportano coppia elevata, carichi d'impatto elevati o funzionamento continuo per impieghi gravosi.
Se utilizzati direttamente in tali componenti, questi limiti potrebbero manifestarsi nel tempo come usura della superficie dei denti e deriva del gioco, portando potenzialmente a problemi di posizionamento e precisione durante periodi operativi prolungati.
Le applicazioni per giunti robotizzati richiedono qualcosa di più della semplice scelta di un polimero ad alte prestazioni. La selezione del materiale dovrebbe considerare l'effettivo spettro di carico, attrito e usura, temperatura operativa, stabilità dimensionale, gestione termica e metodo di lavorazione.
LFT-G fornisce PEEK e composti di PEEK rinforzati con fibra di carbonio per applicazioni ingegneristiche impegnative. Parlaci del tuo componente, delle condizioni operative e dei requisiti di prestazione, e il nostro team tecnico potrà aiutarti a valutare una soluzione di materiale adatta.
Parla con il nostro team tecnicoSeguici :


-- ricevi aggiornamenti con gli ultimi argomenti
 e-mail
 italiano
 English
 français
 Deutsch
 русский
 español
 português
 العربية
 日本語
 한국의
 中文